Světelný plotter pro dlouhou expozici
Tým AA
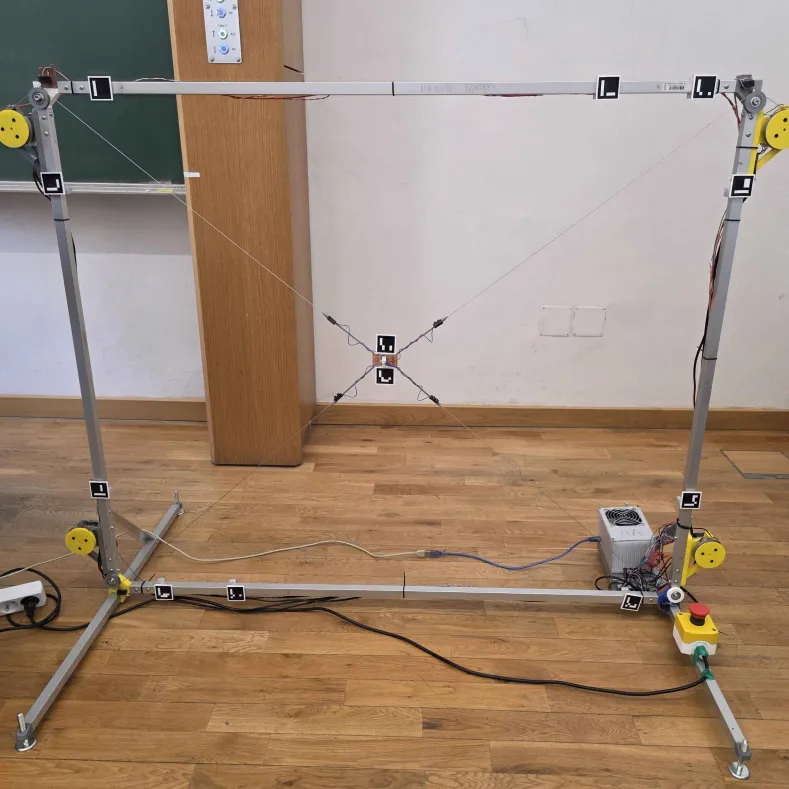 Celkový pohled na konstrukci lanového plotteru.
1. Úvod a vize projektu
Naším cílem bylo vytvořit počítačem řízený stroj, který dokáže transformovat digitální obraz do fyzického prostoru pomocí světla a času. Rozhodli jsme se pro konstrukci čtyřstrunného plotteru, který je ideální pro techniku „Light Paintingu“. Namísto tradičního kreslení perem náš stroj pohybuje výkonným RGB LED modulem v temném prostoru, zatímco fotoaparát s nastavenou dlouhou expozicí zachycuje každý jeho pohyb jako svítící stopu.
2. Mechanická konstrukce
Základem stroje je hliníkový obdélníkový rám, který definuje náš pracovní prostor. Pro pohyb jsme zvolili lanovou kinematiku, která nám umožnila udržet pohyblivou část (efektor) velmi lehkou.
- Pohonný systém: Použili jsme čtyři krokové motory NEMA 17 umístěné v rozích rámu. Každý motor ovládá jeden naviják s lankem.
- Navijáky a vedení: Navijáky jsme navrhli a vytiskli na 3D tiskárnách Bambu Lab. Klíčovým detailem jsou integrované měděné sběrače na navijácích, které umožňují přenášet napájení pro LED modul přímo přes vodivá lanka. Tím jsme eliminovali potřebu tahat ke stroji další těžké kabely, které by ovlivňovaly přesnost pohybu.
- Efektor: Středový modul nese výkonnou RGB LED diodu, difuzor z transparentního PET-G pro rozptyl světla a sadu ArUco markerů, které jsou nezbytné pro následnou kalibraci a homografii obrazu.
 Detail 3D tištěného navijáku s měděným sběračem napájení.
3. Elektronika a řízení
Srdcem stroje je Arduino UNO s nasazeným CNC Shieldem v3. Abychom splnili zadání a dosáhli plynulého pohybu, museli jsme shield upravit pro nezávislé řízení čtyř os.
Napájení a chlazení
Vzhledem k odběru motorů a výkonové LED jsme jako hlavní zdroj použili stabilizovaný ATX zdroj z PC. Kvůli zahřívání driverů DRV8825 jsme elektroniku osadili aktivním chlazením, aby nedocházelo k výpadkům během dlouhých expozic.
Světelný modul
Použili jsme 3W RGB LED diodu. Pro její spínání jsme zvolili logic-level tranzistory IRLZ44N. Napětí jsme stabilizovali pomocí step-down měniče na 4V a proud omezili rezistory. Abychom předešli přehřívání a dosáhli přesných barev, řídíme intenzitu pomocí PWM se střídou kolem 70 %.
 Zapojení elektroniky s ATX zdrojem a chlazením.
4. Software: Mozek Týmu AA
Software jsme rozdělili na dvě hlavní části, které spolu komunikují v reálném čase.
Návrhová část a kalibrace
Před samotným kreslením musíme stroji říct, kde přesně se v prostoru nachází. Arlet Chaloupková vyvinula software pro analýzu ArUco markerů, který pomocí homografie vypočítá přesné souřadnice pracovní plochy. Tato část převádí SVG grafiku na instrukce G-kódu upravené pro naši specifickou nelineární kinematiku.
 Montáž ArUco markerů pro kalibraci.
Řídicí aplikace a firmware
Vytvořili jsme webovou aplikaci, která běží přímo v prohlížeči. Díky Web Serial API komunikujeme se strojem přes USB bez nutnosti instalace dalších driverů.
- Aplikace umožňuje manuální ovládání, vizualizaci dráhy v reálném čase a odesílání G-kódu.
- Firmware Arduina využívá knihovny AccelStepper pro plynulé zrychlování a synchronizaci všech čtyř motorů. Obsahuje také bezpečnostní logiku pro okamžité zastavení při aktivaci koncových spínačů.
5. Závěr a zhodnocení
Stroj se nám podařilo úspěšně integrovat a zprovoznit jako jeden funkční celek. Největší výzvou byla synchronizace napínání lanek tak, aby efektor zůstal stabilní, a vyřešení napájení přes lanka, což se ukázalo jako velmi elegantní řešení. Celý proces od návrhu po finální fotografii potvrdil, že kombinace 3D tisku, precizní elektroniky a zakázkového softwaru dokáže vytvořit unikátní tvůrčí nástroj.
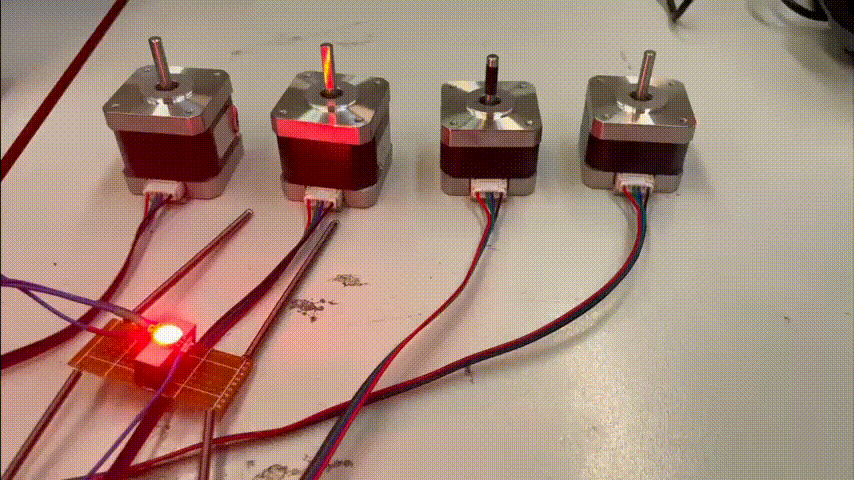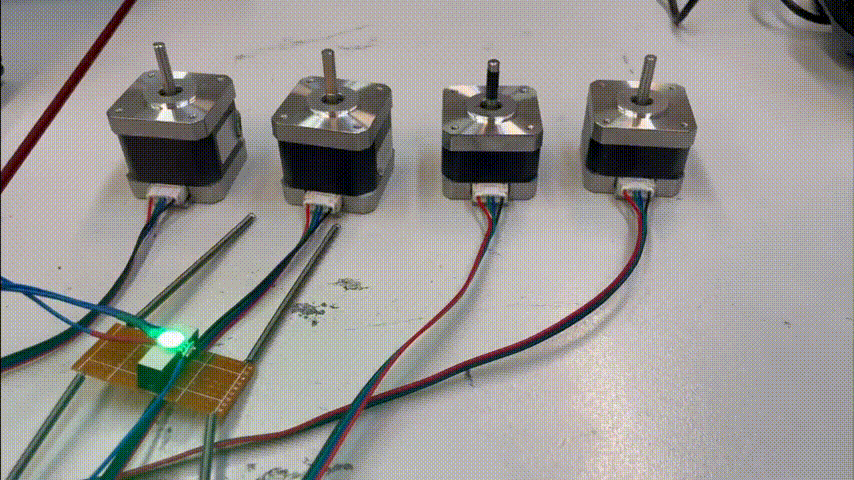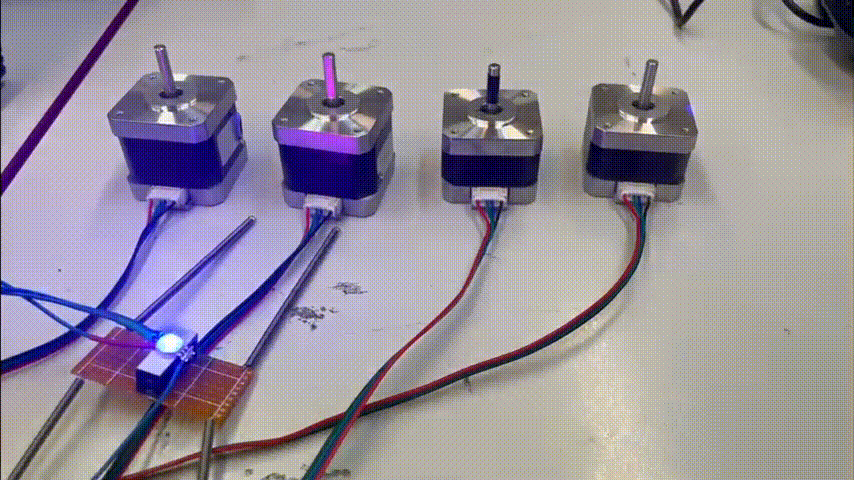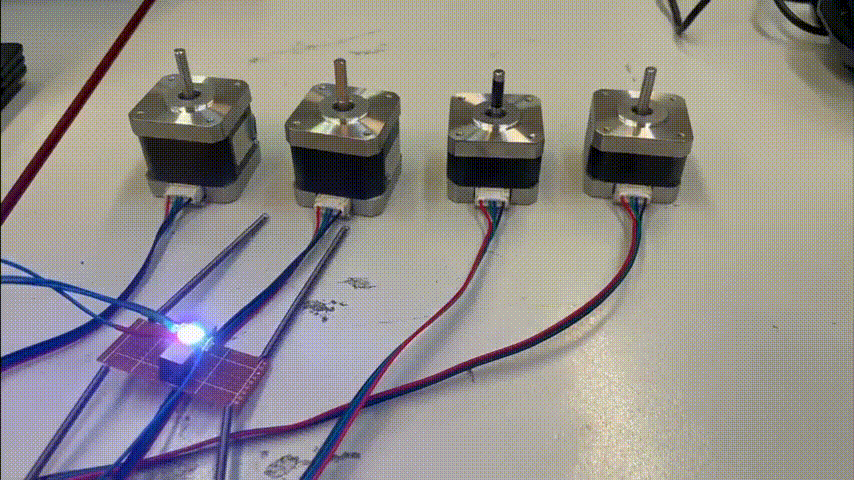 Testování led a motorů
Poděkování
Rádi bychom poděkovali celému týmu za skvělé nasazení.
- Štěpán Kraus
- Arlet Chaloupková
- Martin Voplakal
- Kryštof Vilímek
- Adam Pospíšil
- Jan Amos Vorel
- Štěpán Blaha
- Petr Koptík
- Markéta Moravcová